实验道具:拿取、放置与读数
简体中文 | English
操作内部 Avatar/World Lab 道具时,可按本页完成抓取、启用、测量选择和场景控制。生成场景为 Assets/SensaAvatarLab/Generated/FullFlow.unity 与 Assets/SensaLab/Functional/FunctionalLab.unity。普通 Avatar 接入从方案选择开始。
Avatar 菜单
在 Sensa Test Props 选择 Palm Socket、Forearm Socket、PB handle 或 Shader rig:
- Left hand/Right hand:跟随对应手。
- Place in world:停止跟随,留在当前位置。
- Home / reset:回初始位置;也可重新选手拿回。
棒棒糖保留 SPS_Lollipop → LeftHand/RightHand/Fixed/Off。菜单集中提供 SPS OSC、Measure plug、Socket 的 Measure this socket,以及 Shader 合成码/CRC 故障开关。位置菜单决定道具放在哪里,测量菜单选择读数,SPS 开关控制对应交互;设备交付由 Sensa 的输入启用和输出设置控制。
名称、入口中心、+Z 与探针默认可见,Visible labels / probes 可隐藏辅助标记。文字使用构建时生成的双面静态网格,菜单文字按构建语言生成。世界每玩家语言仍待客户端验收。语言
QuickStart 绑定右手腕,用于检查内部阶梯台的合成标量;请按实际参数路径手动配置阶梯值与门控。SPS 接入使用相应定位或参数方案。世界测试球可持有/放置。
世界按钮与原生 SPS 区
LEFT/RIGHT 跟随本地对应手,PLACE 留在原地,HOME 放下并复位。直接抓取退出按钮跟随。要观察 PB 拉伸,请抓取 PB 球并相对参考架移动。按钮的作用范围是本地道具;设备交付使用 Sensa 的输入与输出配置。
08 MY AVATAR SPS 提供:
- 琥珀 WORLD PLUG:长 20 cm,用于靠近自己的 Socket。
- 蓝框 WORLD SOCKET:接收自己 Avatar 的 Plug。
先开启 Avatar SPS/SPS OSC,在 Sensa 固定实例/来源并选择深度或振动模板。需要时显式打开 OGB 心跳,用于维持对应 Avatar 功能;设备交付仍由 Sensa 的输入启用和输出设置控制。先分开再接近,轴向对正的 20 cm Plug 插入 10 cm 可作为约 50% 的参考,横向偏移会影响径向估算。Self/Others 表示 SDK 的交互类别,目标身份需结合实例和来源核对。世界文字显示几何预期,实际 OSC 到达情况在 Sensa 中观察。
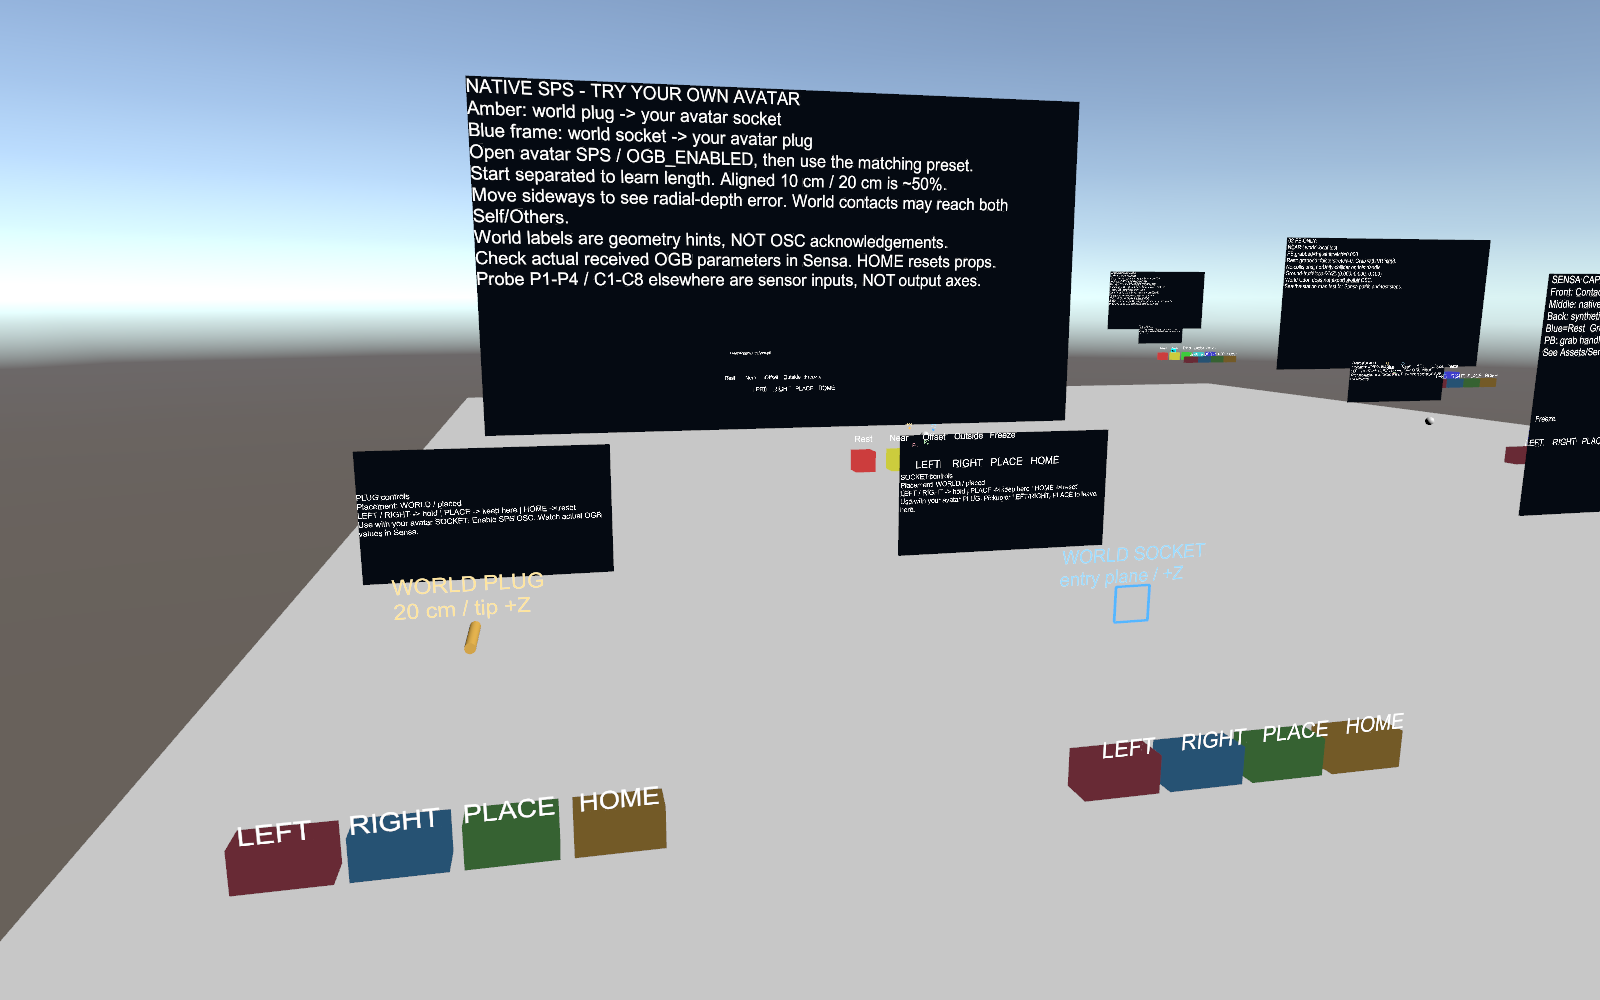
Point/Pose 布局与 SPS 四点定位
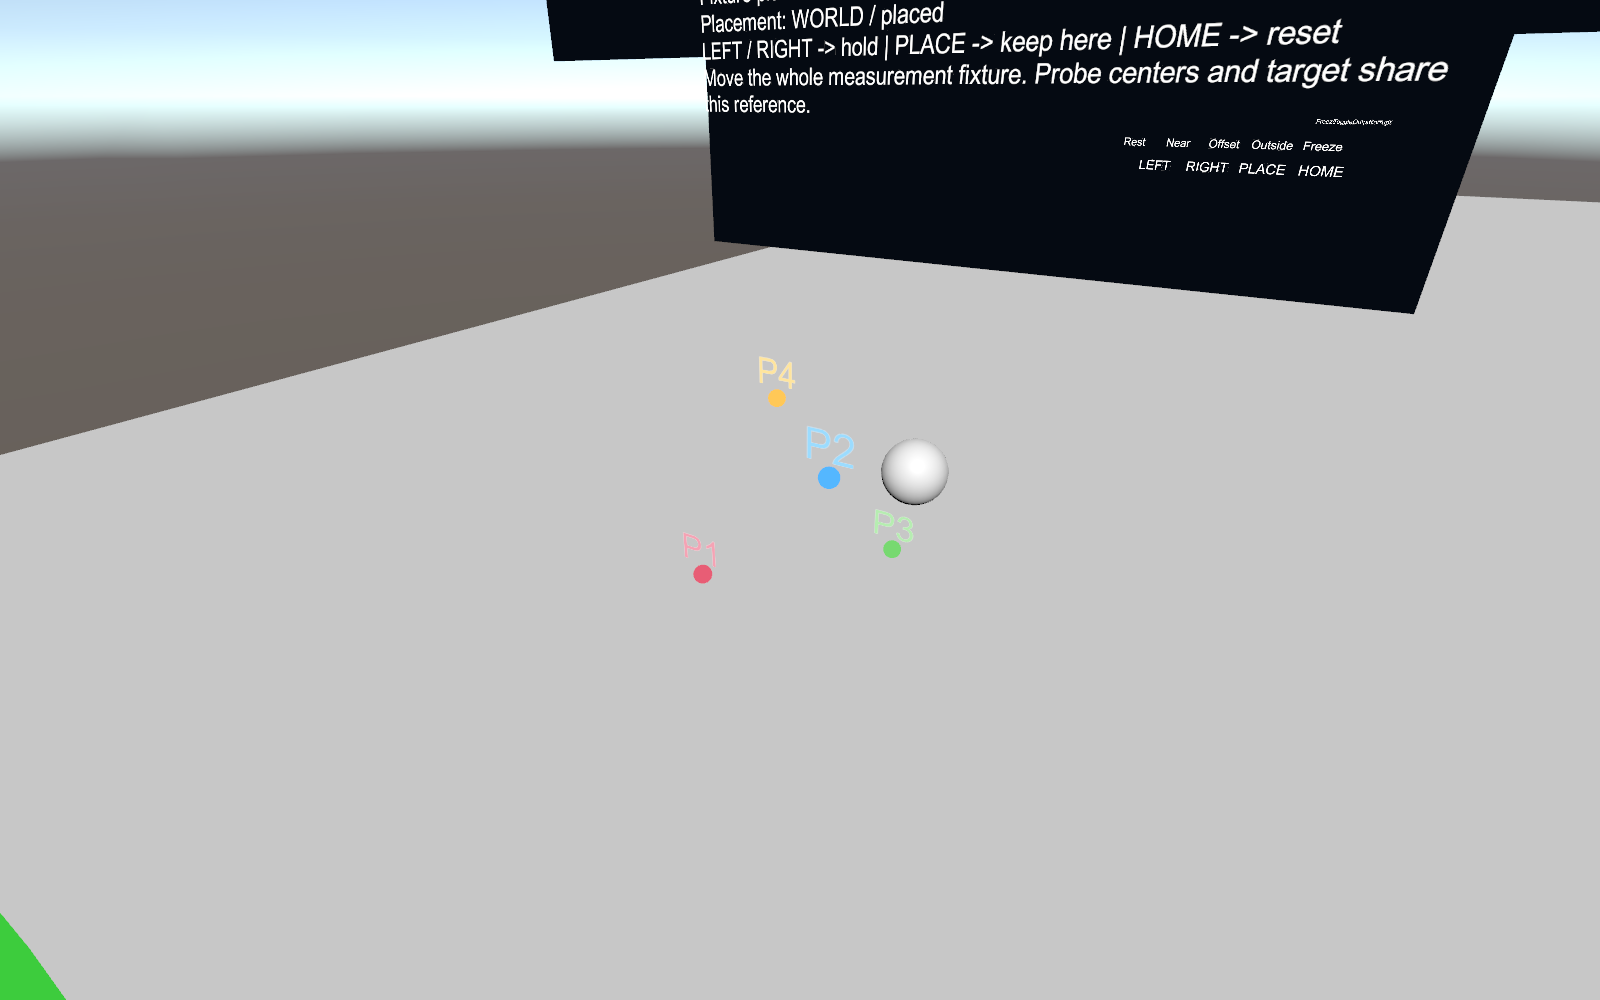
配对 Pose/PB 实验用以下标签标识采样位置;设备命令轴与行程另在输出配置中查看:
| 标记 | 颜色 | 旧原始叶子 |
|---|---|---|
| P1/P2/P3/P4 | 红/蓝/绿/黄 | A0/A1/A2/A3 |
| C5/C6/C7/C8 | 紫/青/橙/浅灰 | A4/A5/A6/A7 |
四面体用 P1–P4,八点用 C1–C8;C1–C4 沿用红蓝绿黄,位置按各自布局解释,例如 P2 与 C2 分别对应各自阵列的第二个点。Measure plug 展示 Palm 参考框/Plug 把手 P 阵列,Socket 展示 C 阵列,Root/Tip/Side 共享 C 位置并使用各自参数路径;独立 PB 参考架也用 P。
SPS 四点定位使用固定在 Avatar 根下的 P0–P3 加专用移动根标记,配色为蓝/青绿/紫/玫红。它们使用 Sensa/SPS/<id>/P0 到 P3 的专用路径和固定根布局;配对实验的 C 点及 A 叶子按各自协议解释。参数列表保留真实路径,输出 L/R/V/A 表示设备命令轴。
如何判断通过
构建/ClientSim 检查覆盖菜单、放置、复位和生成控制器。上传后的 Avatar OSC、HMD 抓取与硬件行为需在对应环境验收。配对实验的空间驱动默认关闭;启用前需核对目标 Sender、参与通道的采样时间、校准和失效停止,残差用于检查几何一致性。
SPS 四点定位使用独立几何和 Sample,启用前需完成实验许可、校准与停止检查。本实验室 Shader 道具检查合成数据的编码与传输;原生根点捕获通过独立作者组件和三点蒙皮几何报告所选根的位置、X/Z 轴向与 Avatar 世界缩放。形变网格观测使用单独的诊断探针和验收流程。定位 · 实验顺序 · Shader 指南